Für die Lehrkraft
Kompetenzen
Nach dieser Lektion können die Schüler*innen:
- Die Schüler*innen entdecken, wie selbstfahrende Autos mit LiDAR eine Punktwolke erstellen.
- Die Schüler*innen erstellen mit der Distance-App eine Punktwolke von Aris Umgebung.
Vorbereitung
Material
- 360°-Winkelmesser
- Gegenstände aus dem Klassenzimmer
- Großes Blatt Papier
- Kugelschreiber oder Bleistift
- Tablet/Computer
Material für die Lehrkraft
Material für die Schüler*innen
- 1 Ari pro Gruppe
- 1 Satz Arbeitsblätter pro Schüler*in
- 1 Stift oder Bleistift pro Schüler*in
- 1 großer Bogen Papier pro Gruppe
- 1 Sammlung von Gegenständen aus dem Klassenzimmer, die rund um Ari platziert werden, pro Gruppe
- 1 360°-Winkelmesser pro Gruppe
Ablauf der Lektion
-
Schritt 1: Vorbereitung
Drucke für alle Schüler*innen einen Satz Arbeitsblätter aus.
Begriffe
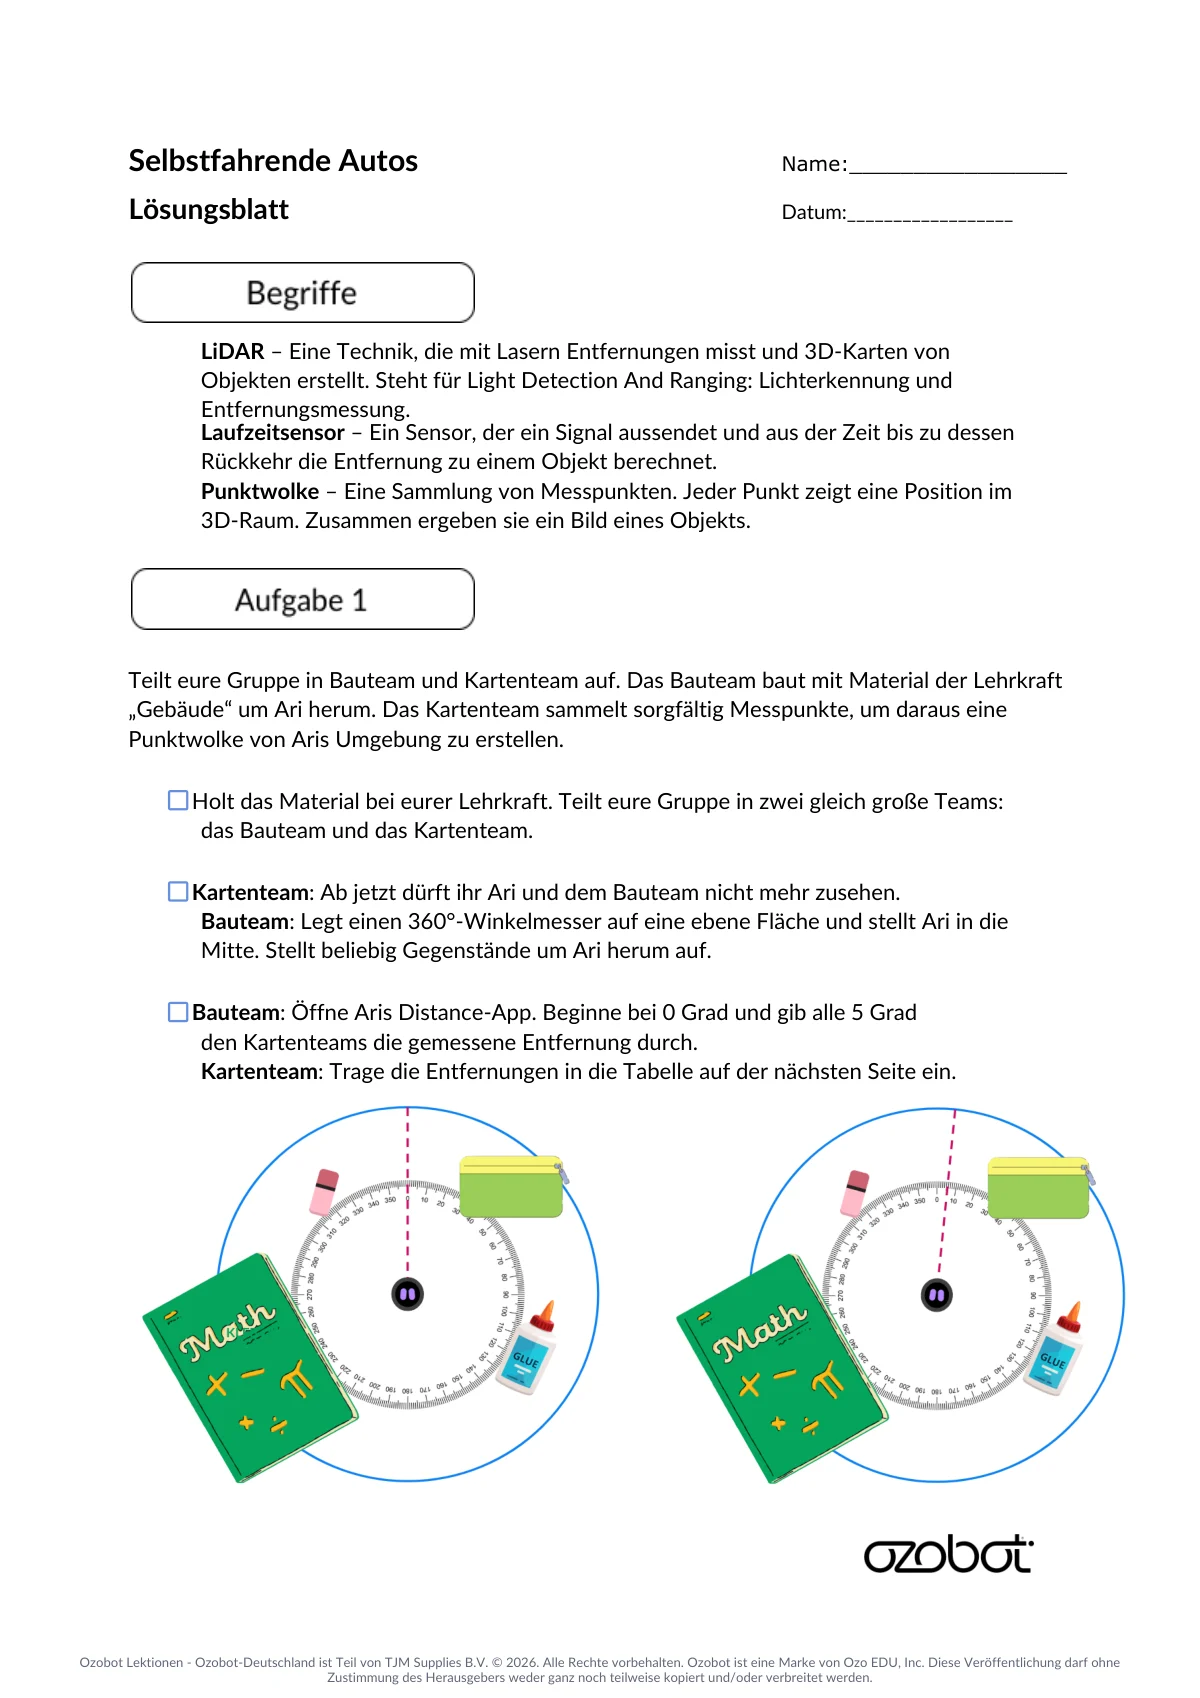
LiDAR – Eine Technologie, die Laser nutzt, um Entfernungen zu messen und 3D-Karten von Gegenständen zu erstellen. Die Abkürzung steht für Lichterkennung und Entfernungsmessung.
Laufzeitsensor – Ein Sensor, der ein Signal aussendet und anhand der Zeit, die das Signal für den Rückweg benötigt, die Entfernung zu einem Gegenstand berechnet.
Punktwolke – Eine Sammlung von Datenpunkten, bei der jeder Punkt eine Position im dreidimensionalen Raum darstellt. Zusammen bilden die Punkte eine visuelle Darstellung eines Gegenstands.
-
Schritt 2: Einführung
Um Unfälle zu vermeiden, muss die Technologie, mit der selbstfahrende Autos ihre Umgebung kartieren, viel genauer sein als die GPS-Systeme unserer Smartphones. Diese Autos nutzen verschiedene Hilfsmittel, darunter LiDAR, um ihre Umgebung visuell darzustellen.
Selbstfahrende Autos haben meist einen großen, rotierenden Sensor auf dem Dach, der dabei hilft, die Umgebung zu kartieren.
Dieser Sensor ist ein LiDAR-Sensor: ein Laufzeitsensor, der Licht aussendet und darauf wartet, dass es zurückkehrt. Diese Sensoren berechnen die Entfernung anhand der Zeit, die das Licht für den Rückweg benötigt.
Der Sensor dreht sich auf dem Autodach und sendet dabei immer wieder 16 bis 128 Laserstrahlen gleichzeitig aus. So entsteht eine Punktwolke der unmittelbaren Umgebung.
Eine Punktwolke ist eine Sammlung von Punkten, die jeweils einen kleinen Teil der Außenfläche eines Gegenstands darstellen. Zusammen ergeben diese Punkte eine visuelle Karte der Umgebung des Autos.
Dank dieser LiDAR-Technologie und weiterer Technologien können selbstfahrende Autos ihre Umgebung wahrnehmen.
Wie bei LiDAR in Autos nutzt Ari einen LiDAR-Sensor, um die Entfernung zu Gegenständen vor dem Roboter zu bestimmen.
-
Aktivität 1
Schritt 3: Aktivität 1 – LiDAR-Messungen erfassen
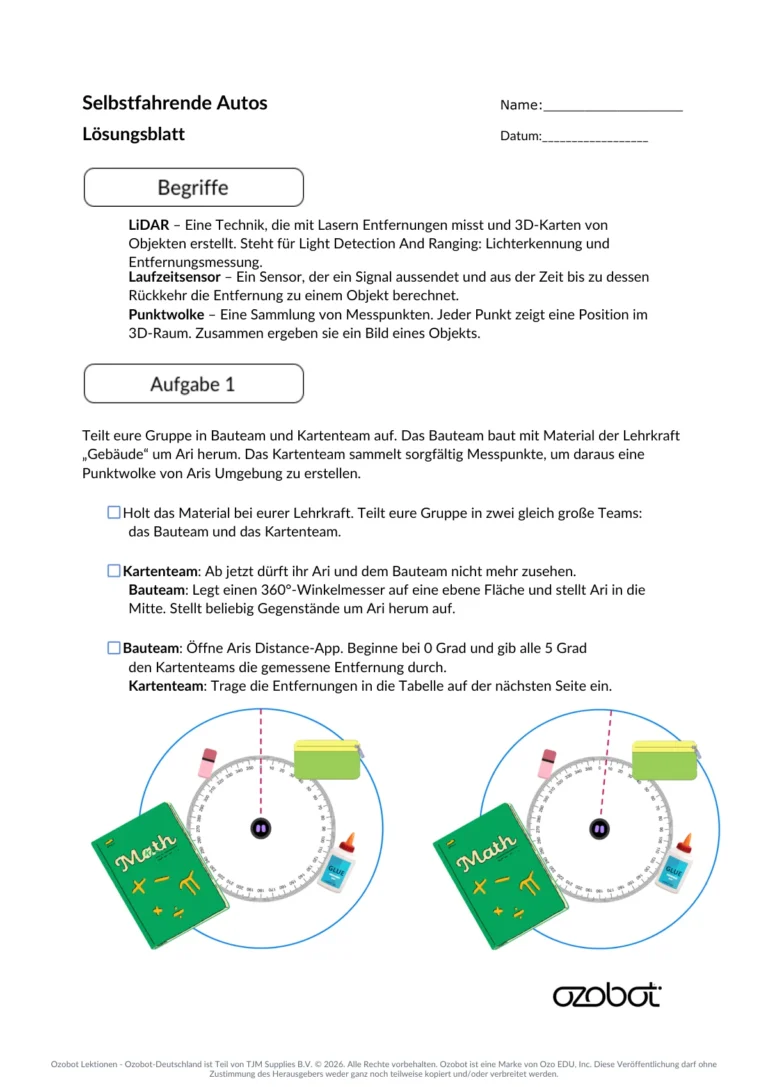
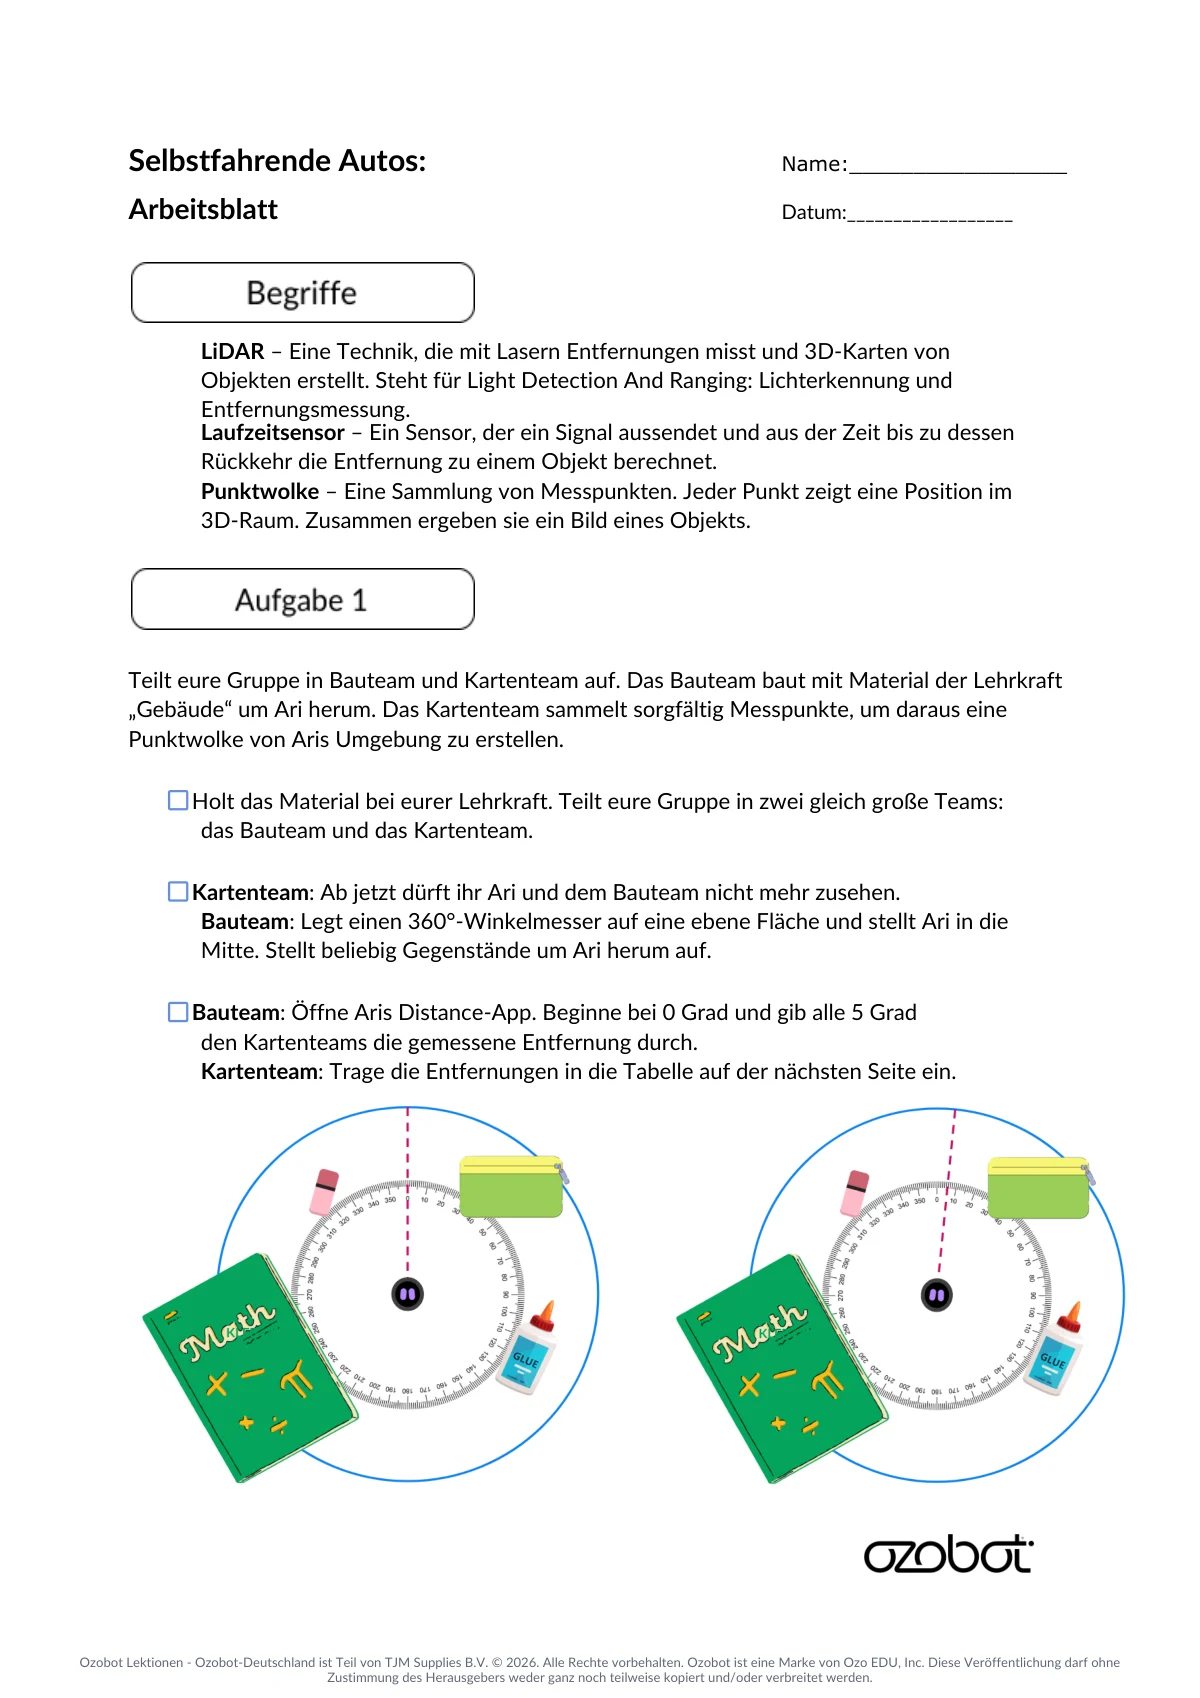
Teile die Schüler*innen in Gruppen ein und gib jeder Gruppe einen Ari und einen 360°-Winkelmesser. Die Schüler*innen benötigen außerdem einige Gegenstände, die sie um Ari herum platzieren können.
Teile jede Gruppe in zwei Hälften: die Bauenden und die Kartierenden. Die Bauenden platzieren Gegenstände um Ari herum, während die Kartierenden wegschauen.
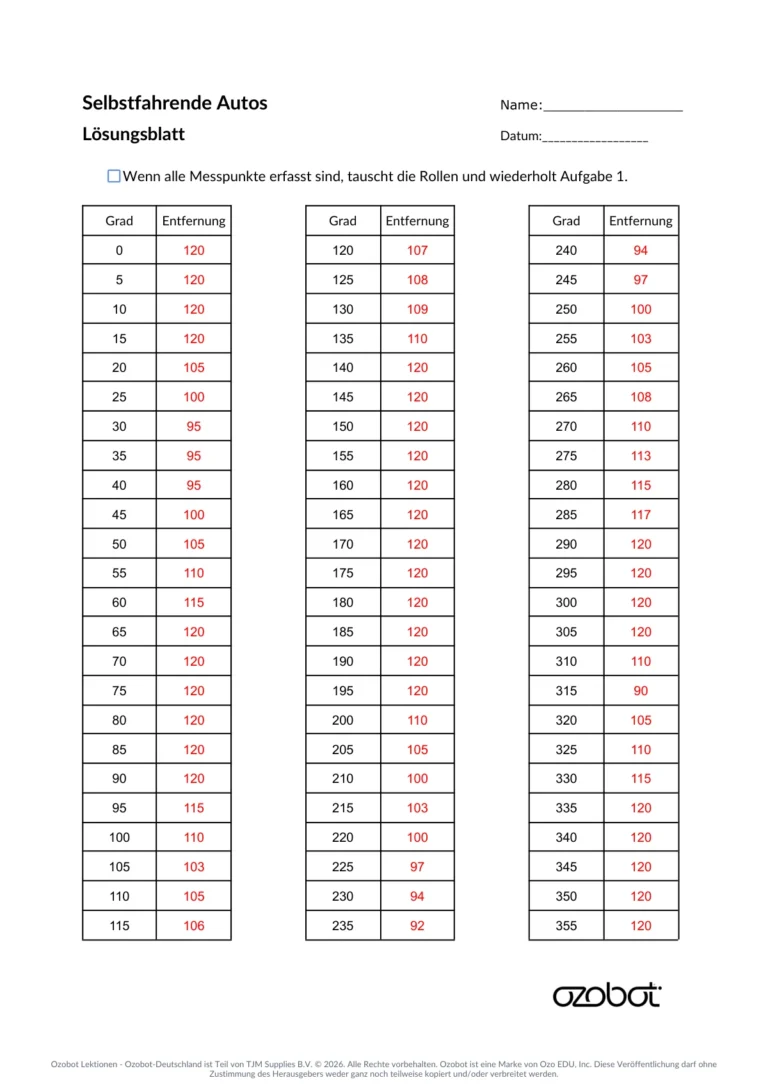
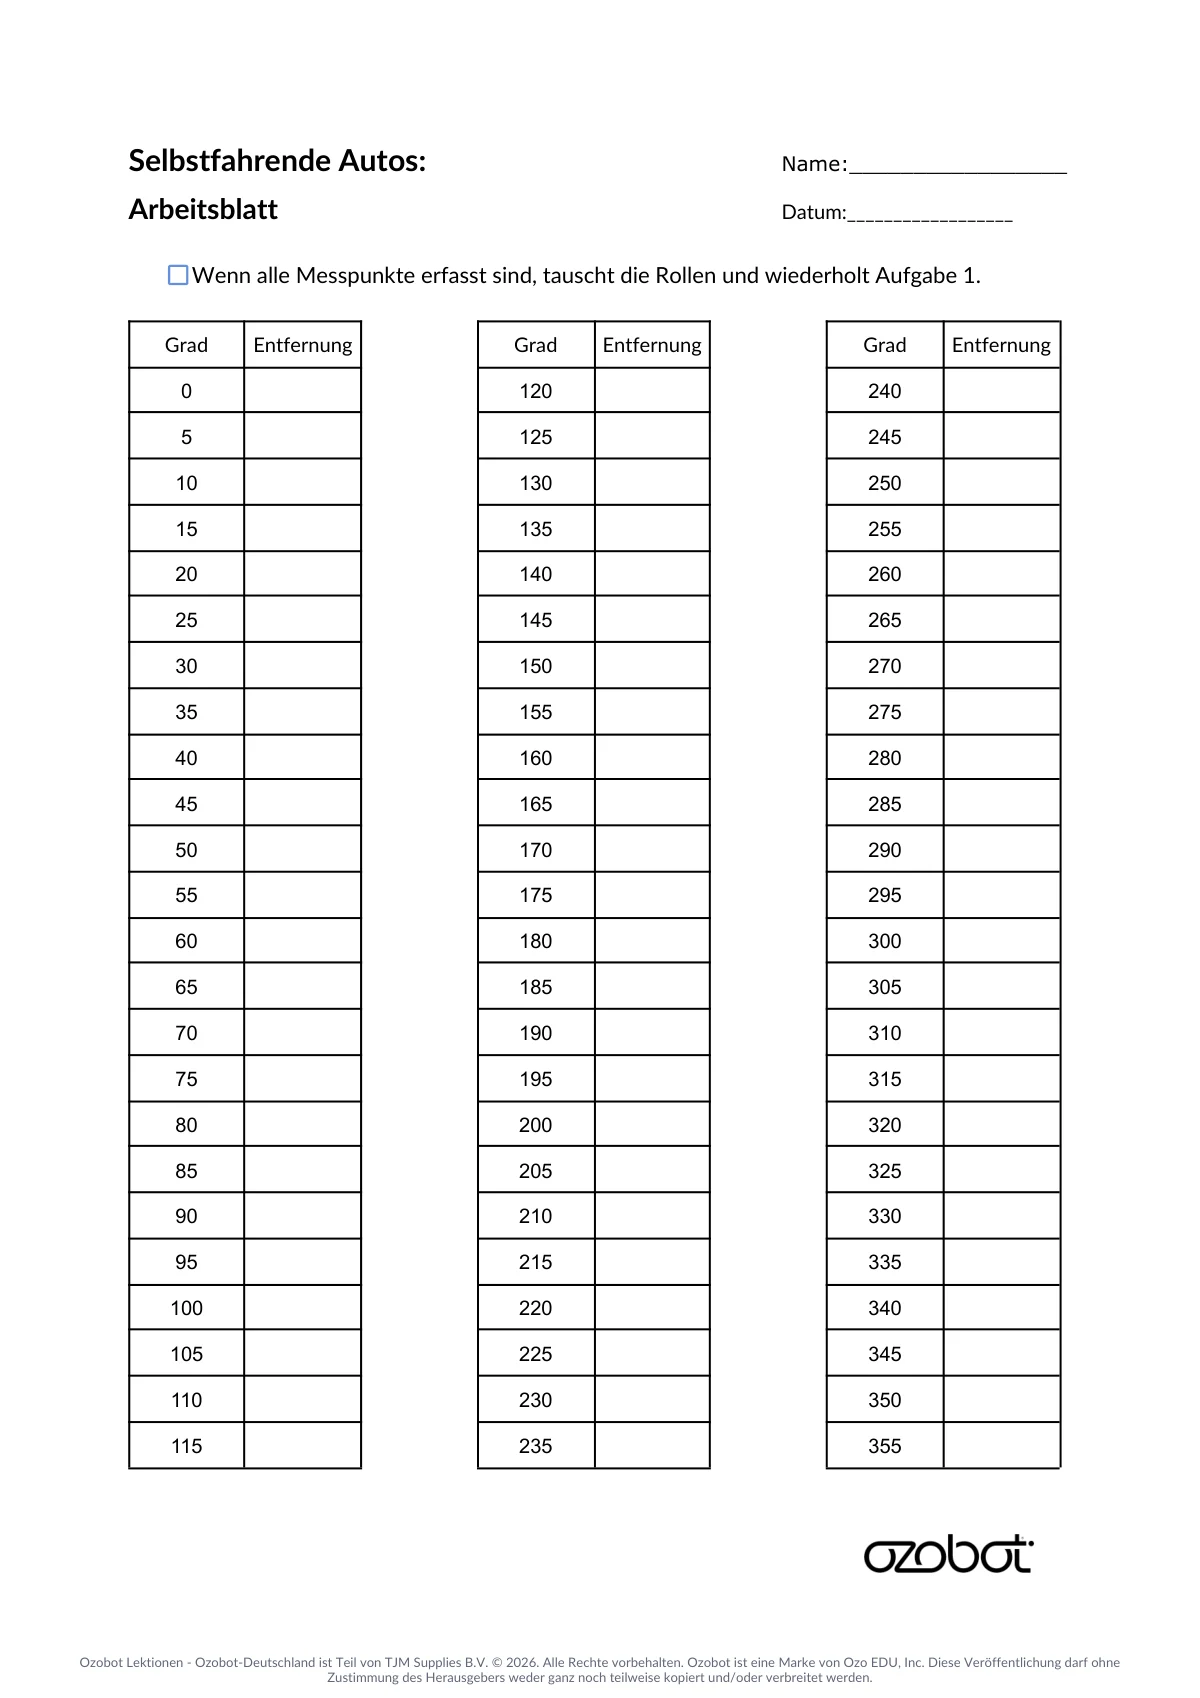
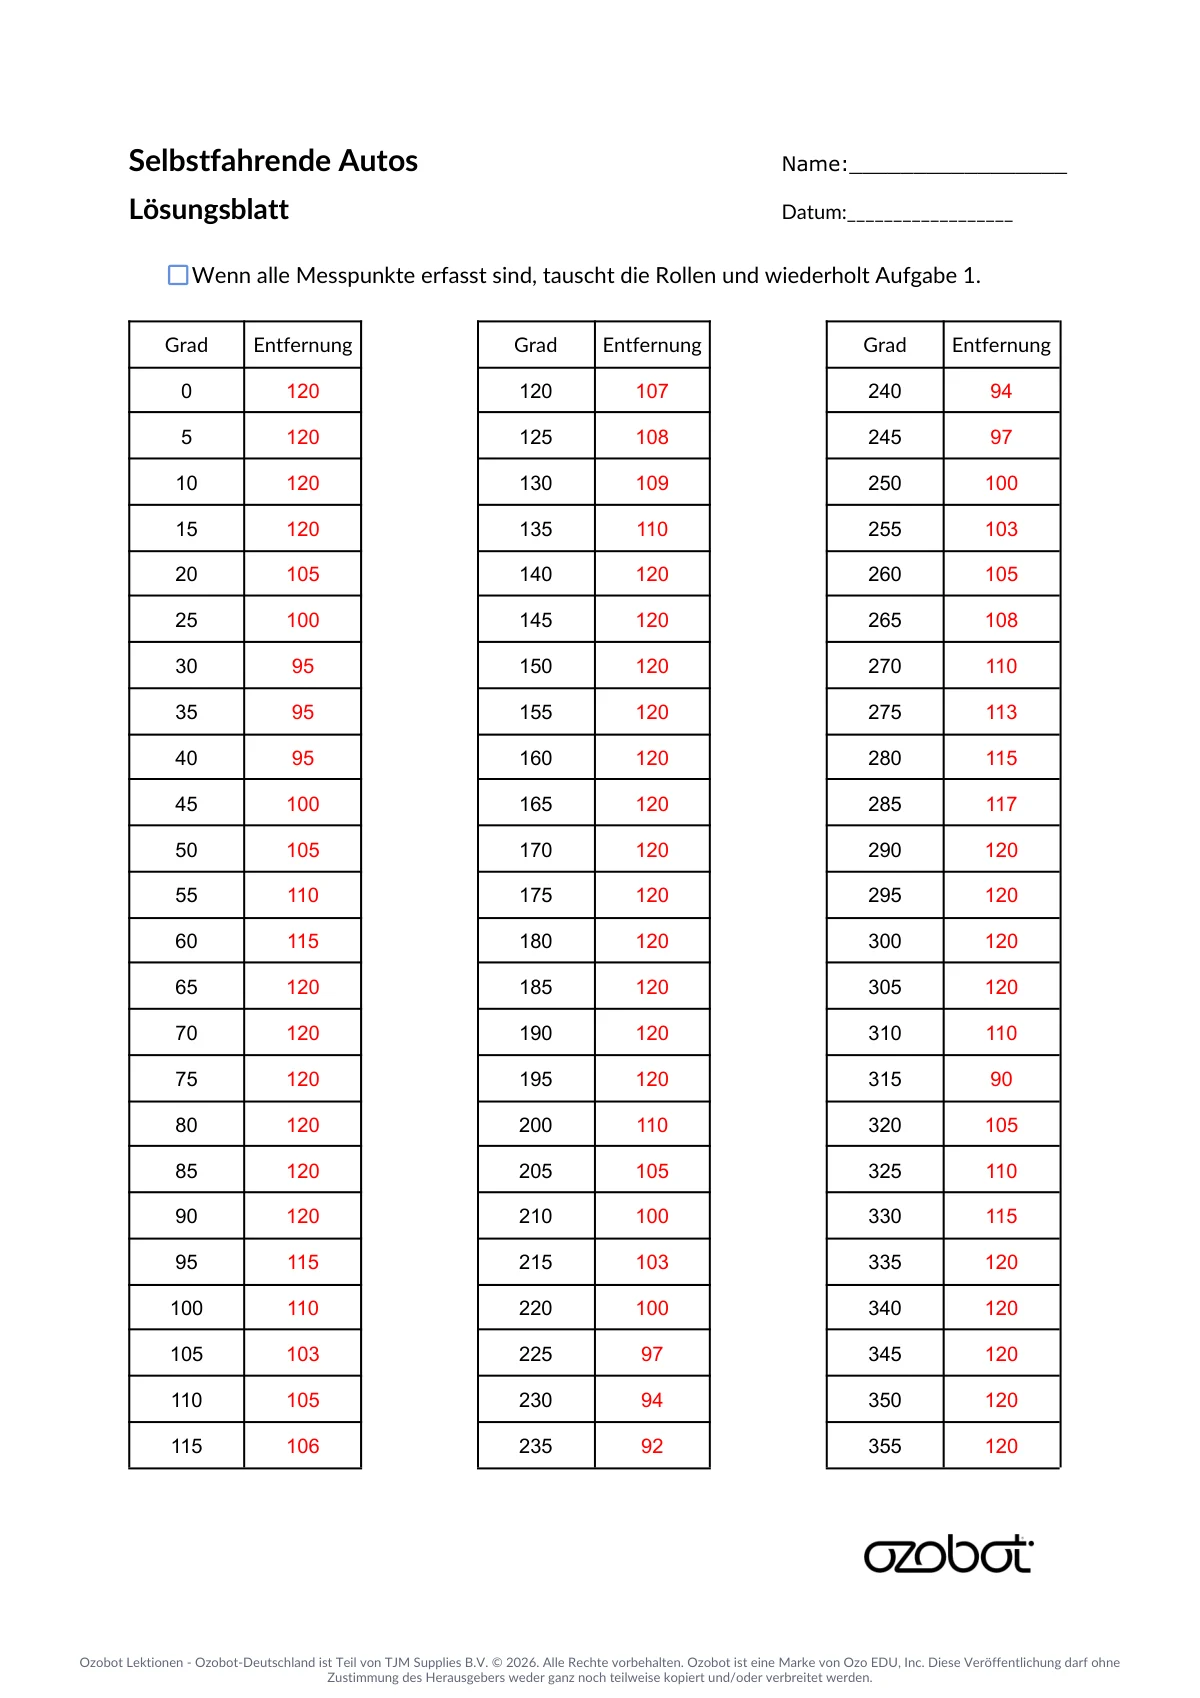
Die Bauenden legen den 360°-Winkelmesser auf eine ebene Fläche und stellen Ari so auf, dass seine Mitte auf dem Mittelpunkt steht und seine Vorderseite auf 0° zeigt. Mit der Distance-App messen sie zuerst bei 0°. Danach drehen sie Ari jeweils um 5 Grad um seinen festen Mittelpunkt, bis einschließlich 355°. Bei jedem Winkel richten sie Aris Vorderseite auf die entsprechende Markierung des Winkelmessers und messen die Entfernung. So entstehen insgesamt 72 Messpunkte. Die Kartierenden tragen die Messwerte auf ihrem Arbeitsblatt ein.
Du kannst die Schüler*innen auch alle 10 Grad eine Messung durchführen lassen, von 0° bis einschließlich 350°, also an insgesamt 36 Messpunkten. Dadurch entsteht möglicherweise ein weniger genaues Bild von Aris Umgebung.
Lass die Schüler*innen die Rollen tauschen und wiederhole das Platzieren der Gegenstände, das Messen der Entfernungen und das Eintragen der Messwerte.
-
Aktivität 2
Schritt 4: Aktivität 2 – Aris Umgebung kartieren
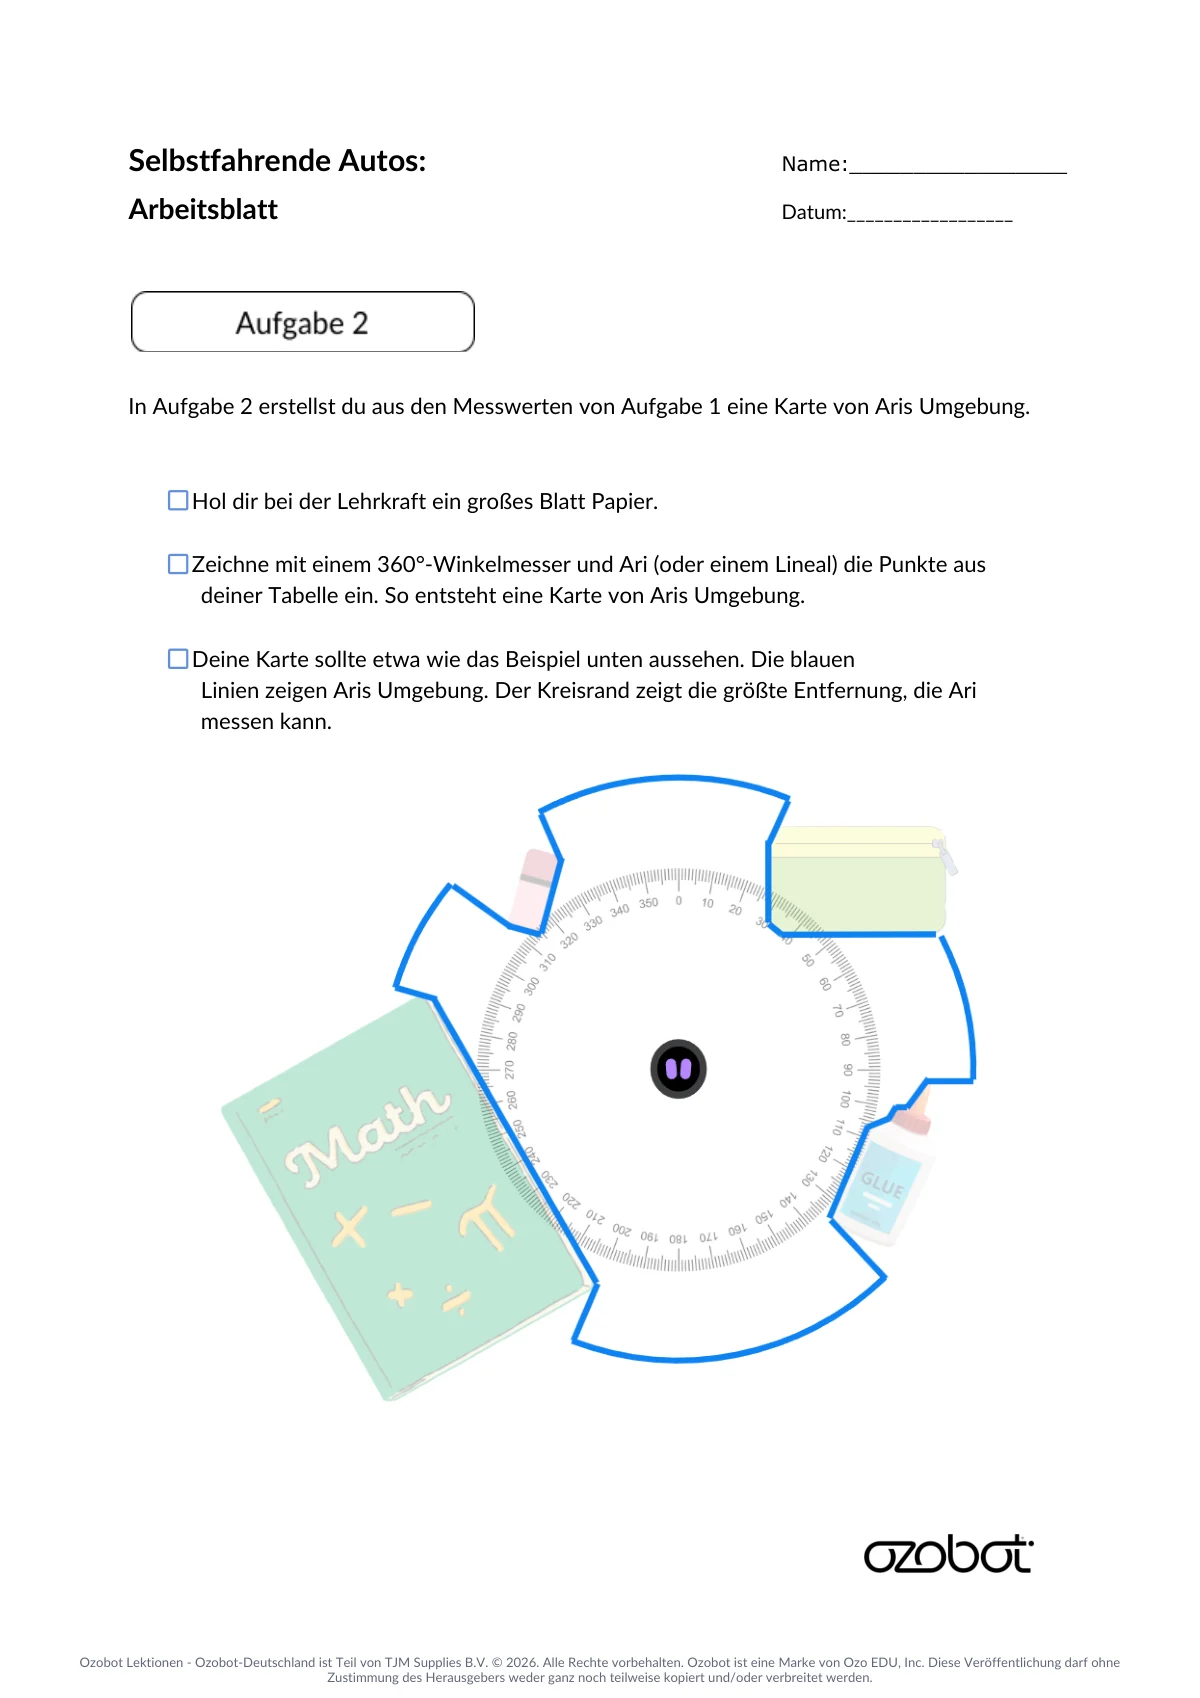
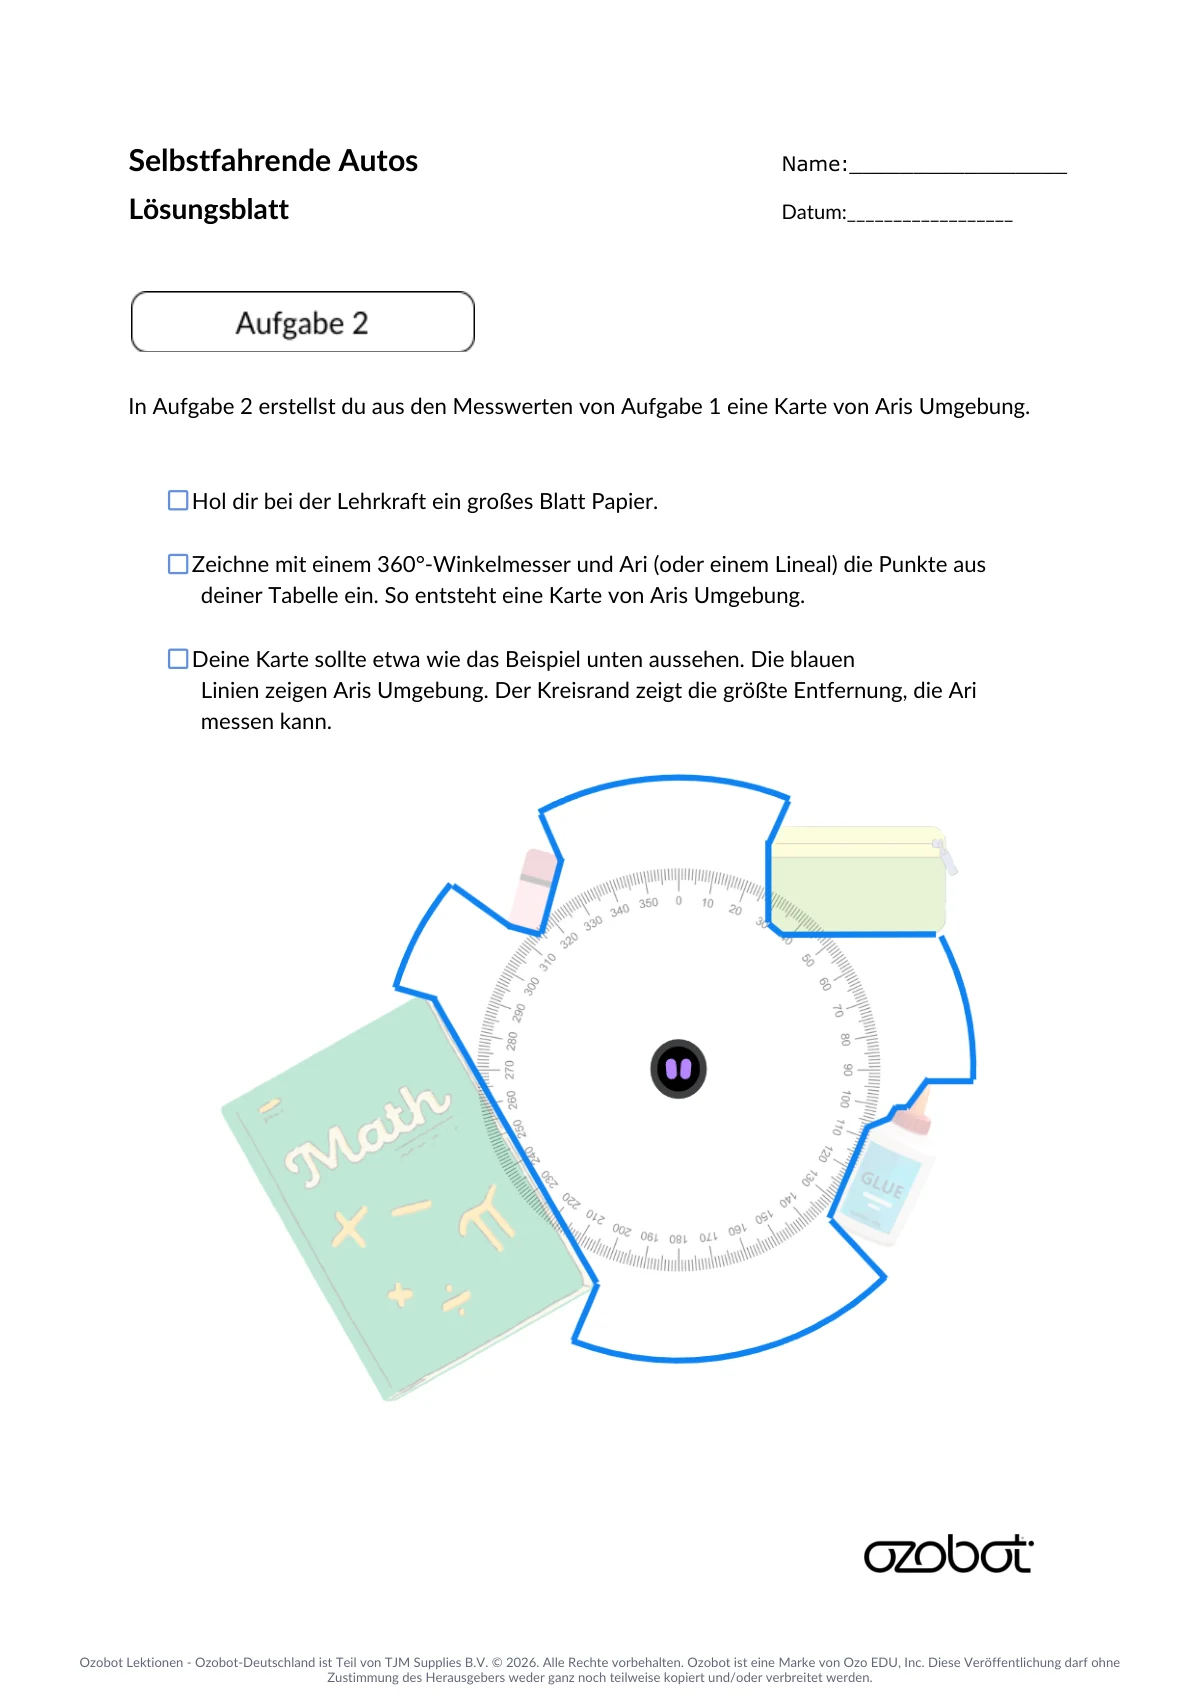
Bei der zweiten Aktivität nutzen die Schüler*innen ihre Entfernungsmessungen, um eine räumliche Karte von Aris Umgebung zu erstellen.
Gib jeder Gruppe einen großen Papierbogen.
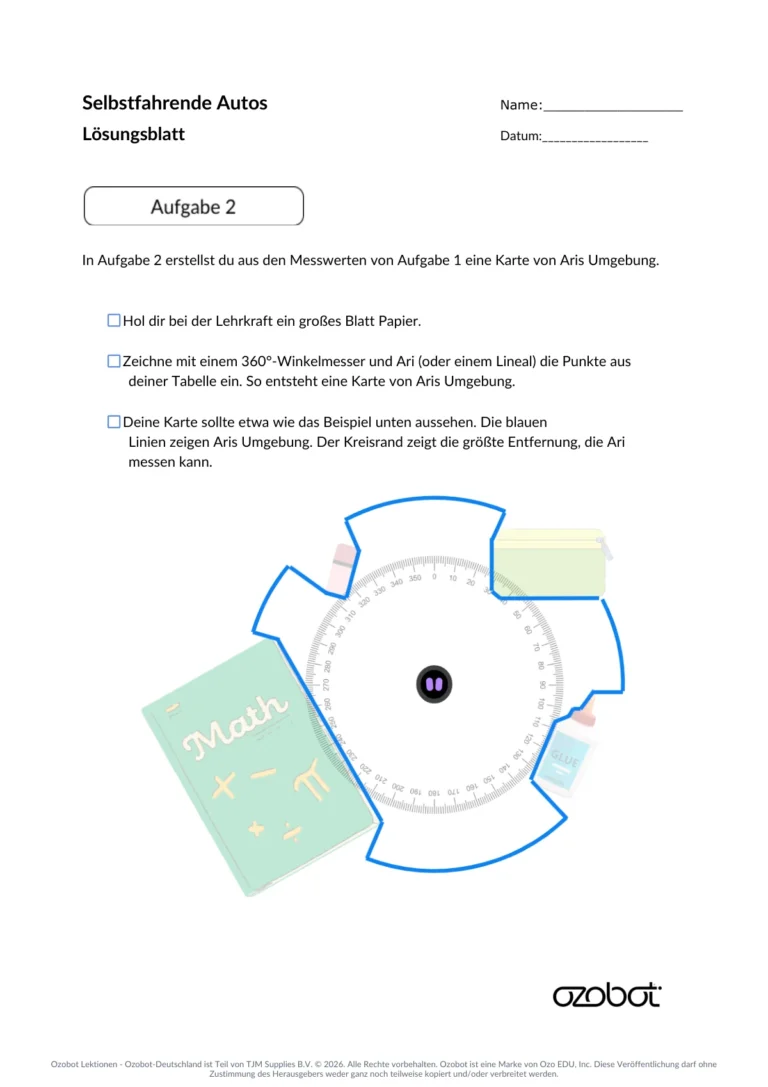
Die Schüler*innen nutzen Ari (oder ein Lineal) und einen 360°-Winkelmesser, um die in Aktivität 1 erfassten Punkte auf der Karte einzutragen.
Wenn alle Punkte eingezeichnet sind, haben die Kartograf*innen eine Punktwolke von Aris Umgebung erstellt.
-
Evaluation
Schritt 5: Evaluation: Abschlusskarte
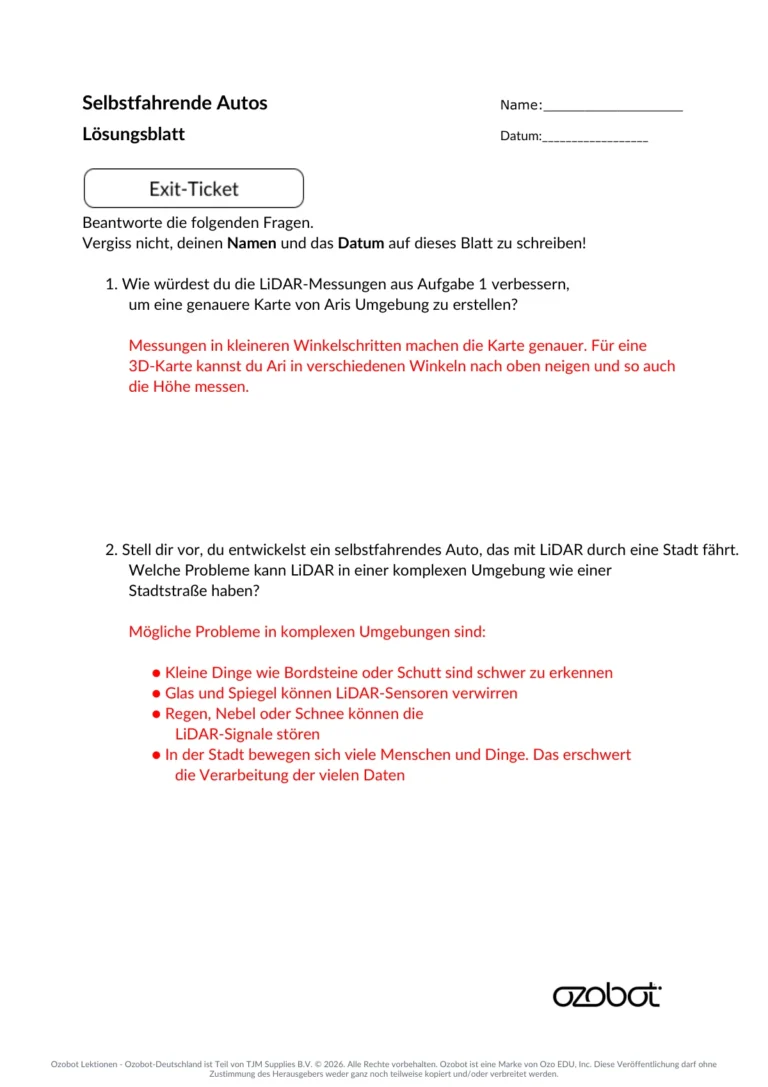
Die Schüler*innen füllen ihre Abschlusskarte aus und geben sie ab. Sie befindet sich auf der letzten Seite des Arbeitsblatts.
Zusätzliches Material
- Unterrichtsablauf: Selbstfahrende Autos (PDF)
- Lösungsblatt: Selbstfahrende Autos (PDF)
- Ergänzende Inhalte zum Unterrichtsablauf auf den Seiten 4–7 der Quelle: Begriffe: LiDAR – Eine Technologie, die Laser verwendet, um Entfernungen zu messen und 3D-Karten von Objekten zu erstellen. Die Abkürzung steht für Lichterkennung und Entfernungsmessung. Laufzeitsensor – Ein Sensor, der ein Signal aussendet und die Entfernung zu einem Objekt anhand der Zeit berechnet, die das Signal für den Rückweg benötigt. Punktwolke – Eine Sammlung von Datenpunkten, bei der jeder Punkt eine Position im dreidimensionalen Raum darstellt. Zusammen ergeben die Punkte eine visuelle Darstellung eines Objekts. Einführung: Um Unfälle zu vermeiden, muss die Technologie, mit der selbstfahrende Autos ihre Umgebung kartieren, viel genauer sein als das GPS-System deines Telefons. Diese Autos nutzen verschiedene Hilfsmittel, darunter LiDAR, um ihre Umgebung visuell darzustellen. Selbstfahrende Autos haben meist einen großen, rotierenden Sensor auf dem Dach, der dabei hilft, die Umgebung zu kartieren. Dieser Sensor ist ein LiDAR-Sensor: ein Laufzeitsensor, der Licht aussendet und wartet, bis es zurückkehrt. Diese Sensoren berechnen die Entfernung anhand der Zeit, die das Licht für den Rückweg benötigt. Der Sensor dreht sich auf dem Autodach und sendet immer wieder 16 bis 128 Laserstrahlen gleichzeitig aus. So entsteht eine Punktwolke der unmittelbaren Umgebung. Eine Punktwolke ist eine Sammlung von Punkten, die jeweils einen kleinen Teil der Oberfläche eines Objekts darstellen. Zusammen bilden diese Punkte eine visuelle Karte der Umgebung des Autos. Dank dieser LiDAR-Technologie und anderer Technologien können selbstfahrende Autos ihre Umgebung wahrnehmen. Wie bei LiDAR in Autos verwendet Ari einen LiDAR-Sensor, um die Entfernung zu Objekten vor dem Roboter zu bestimmen. Aktivität 1 – LiDAR-Messwerte erfassen: Teile die Schüler*innen in Gruppen ein und gib jeder Gruppe einen Ari und einen 360°-Winkelmesser. Die Schüler*innen benötigen außerdem einige Gegenstände, die sie rund um Ari aufstellen können. Teile jede Gruppe in zwei Teams: die Bau- und die Kartierungsteams. Die Bauteams stellen Gegenstände rund um Ari auf, während die Kartierungsteams wegschauen. Anschließend verwenden die Bauteams die Distance-App von Ari, um alle 5 Grad eine Entfernung zu messen, beginnend bei 0 Grad. So entstehen insgesamt 72 Messpunkte. Die Kartierungsteams notieren die Messwerte auf ihrem Arbeitsblatt. Du kannst die Schüler*innen alternativ auch alle 10 Messpunkte eine Messung durchführen lassen, sodass insgesamt 36 Messpunkte entstehen. Dadurch ergibt sich möglicherweise ein weniger genaues Bild von Aris Umgebung. Wiederhole die Schritte 2–3 und lass die Schüler*innen die Rollen tauschen. Aktivität 2 – Aris Umgebung kartieren: In der zweiten Aktivität nutzen die Schüler*innen ihre Entfernungsmessungen, um eine räumliche Karte von Aris Umgebung zu erstellen. Gib jeder Gruppe einen großen Bogen Papier. Die Schüler*innen verwenden Ari (oder ein Lineal) und einen 360°-Winkelmesser, um die Punkte aus ihrer Datenerhebung in Aktivität 1 auf der Karte einzutragen. Wenn alle Punkte eingetragen sind, sollten die Kartierungsteams ein Bild erhalten, das dem Beispiel unten ähnelt. Auswertung: Abschlusskarte: Die Schüler*innen füllen ihre Abschlusskarte aus und geben sie ab. Sie befindet sich auf der letzten Seite des Arbeitsblatts.
Für die Schüler*innen
Kartiere Aris Umgebung
Selbstfahrende Autos nutzen LiDAR, um ihre Umgebung zu erfassen. Du nutzt den Laufzeitsensor von Ari, um Aris Umgebung zu vermessen und auf Papier zu zeichnen.
Du brauchst
- Ari
- Arbeitsblatt
- Stift oder Bleistift
- großes Blatt Papier
- Gegenstände aus dem Klassenzimmer
- 360°-Winkelmesser
So gehst du vor
Schritt 1: Bildet Gruppen
Arbeitet in einer Gruppe. Verteilt die Rollen: Bau- und Kartierungsteam.
Schritt 2: Stellt die Gegenstände auf
Das Bauteam platziert Gegenstände um Ari herum. Das Kartierungsteam schaut weg.
Schritt 3: Messt die Abstände
Nutzt die Distance-App von Ari. Entscheidet in eurer Gruppe, ob ihr alle 5 oder alle 10 Grad einen Abstand messt. Beginnt bei 0 Grad. Das Kartierungsteam notiert die Messwerte auf dem Arbeitsblatt.
Schritt 4: Tauscht die Rollen
Tauscht zuerst die Rollen. Wiederholt dann das Aufstellen der Gegenstände und das Messen.
Schritt 5: Zeichnet die Karte
Verwendet die Messwerte auf eurem Arbeitsblatt. Tragt die Punkte mithilfe von Ari oder einem Lineal und dem 360°-Winkelmesser auf dem großen Blatt Papier ein.
Schritt 6: Fülle die Abschlusskarte aus
Fülle die Abschlusskarte auf der letzten Seite deines Arbeitsblatts aus. Gib sie ab.
Arbeitsblätter
Die Arbeitsblätter sind im PDF dieser Lektion enthalten. Drucke sie mit 100 % (tatsächliche Größe), nicht mit „An Seite anpassen“: Dann fährt Ozobot genau über die Linien.
-
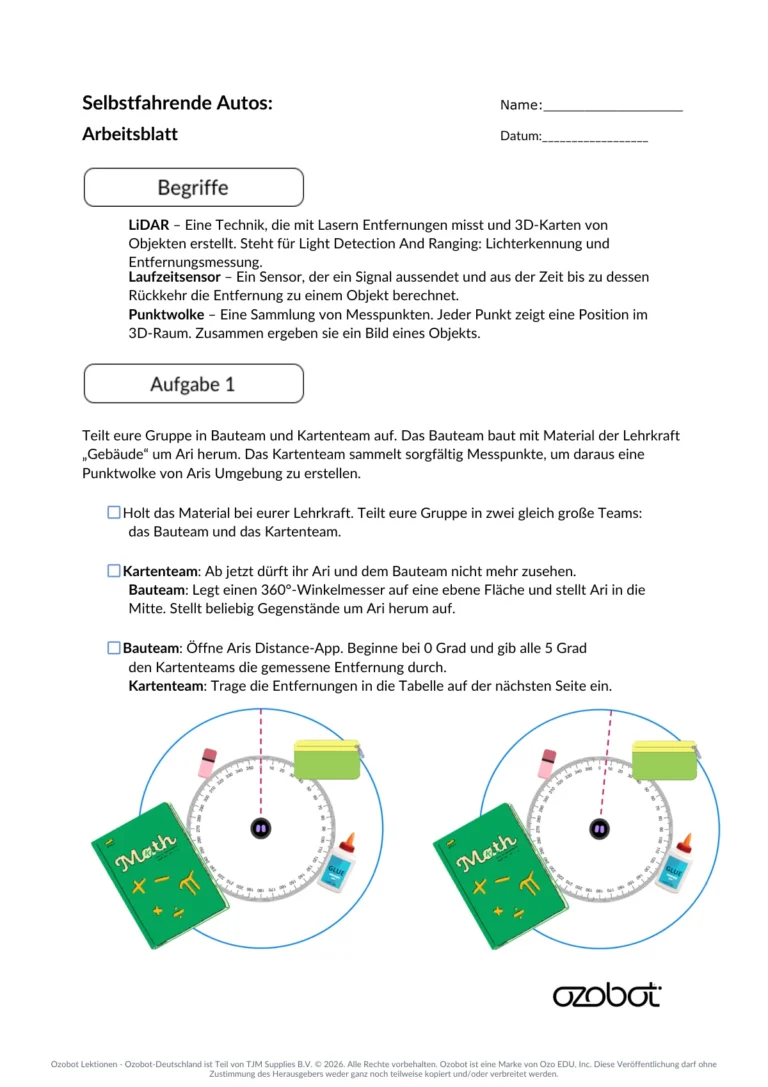 Arbeitsblatt 1
-
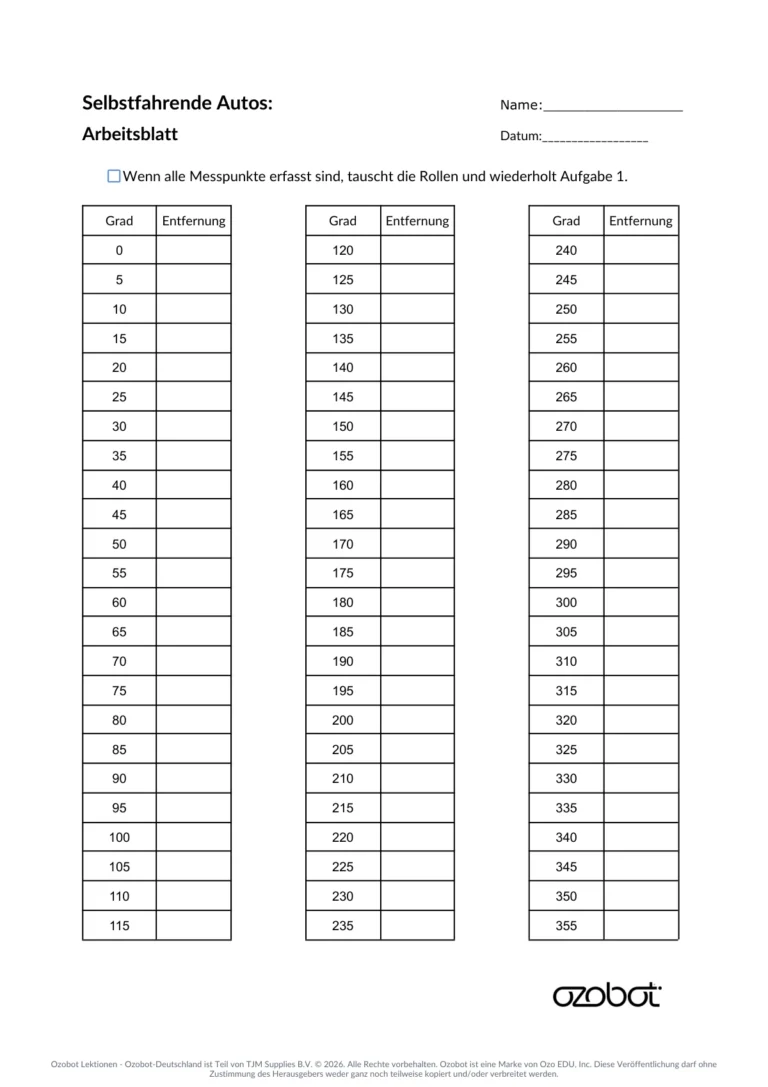 Arbeitsblatt 2
-
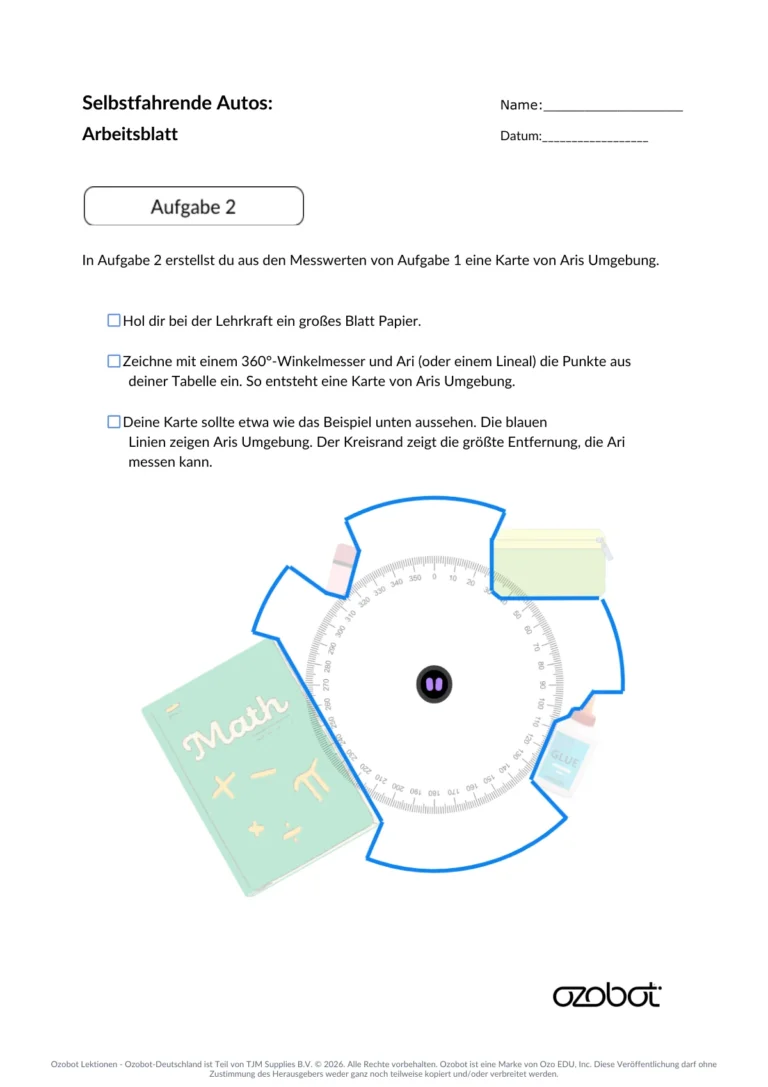 Arbeitsblatt 3
-
 Arbeitsblatt 4
-
 Lösungsblatt 1
-
 Lösungsblatt 2
-
 Lösungsblatt 3
-
 Lösungsblatt 4
Lektion mit allen Arbeitsblättern herunterladen (PDF) (öffnet in einem neuen Tab)
Video
Kompetenzen
Mit dieser Lektion arbeitest du an den folgenden Kompetenzen aus der KMK-Strategie „Bildung in der digitalen Welt“:
- 3.1 Entwickeln und Produzieren Produzieren und Präsentieren
- 3.2 Weiterverarbeiten und Integrieren Produzieren und Präsentieren
- 5.2 Werkzeuge bedarfsgerecht einsetzen Problemlösen und Handeln
- 6.2 Medien in der digitalen Welt verstehen und reflektieren Analysieren und Reflektieren